- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
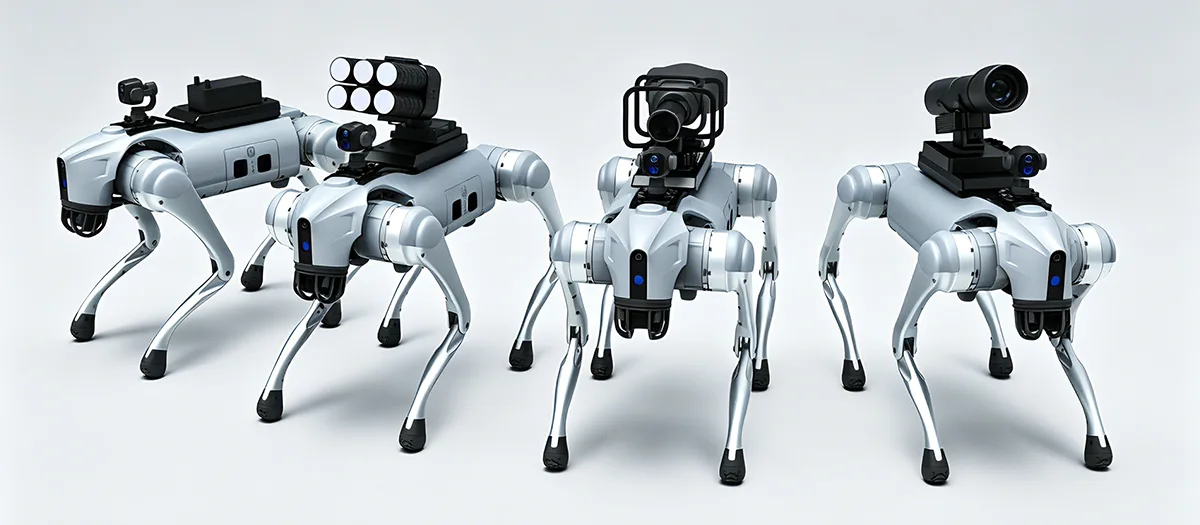
Hvad gør en robothund velegnet til komplekse industrielle operationer?
A Robot hunder designet til at bevæge sig ud over begrænsningerne for konventionelle mobile hjulrobotter, når industrielle opgaver involverer trapper, skråninger, ujævnt terræn, smalle passager, affald, tunneller eller andet vanskeligt terræn. Dens værdi kommer fra kombinationen af firbenet mobilitet, autonom navigation, miljøopfattelse, opgavespecifik sansning, modulært udstyr og kontinuerlig drift. For industrielle brugere er mobilitet alene ikke nok. En praktisk platform skal også understøtte stabil bevægelse, dataindsamling, udstyrsintegration, batteristyring, vedligeholdelse og drift under definerede miljøforhold. Dette gør platformsarkitektur og applikationsplanlægning central for vellykket implementering på tværs af inspektion, infrastrukturovervågning, intelligent fremstilling, nødsupport og andre professionelle driftsscenarier.
Indholdsfortegnelse
Klik på et afsnit for at springe direkte til den tilsvarende tekniske diskussion.
- 1. Hvad definerer en industriel firbenet robot?
- 2. Hvad gør benmobilitet nyttig på vanskeligt terræn?
- 3. Hvilke autonome funktioner forbedrer industriel drift?
- 4. Hvilken rolle spiller multisensoropfattelse?
- 5. Hvilke inspektionsopgaver kan en firdobbelt platform understøtte?
- 6. Hvad kan modulært udstyr tilføje til platformen?
- 7. Hvilke forhold skal platformen designes til?
- 8. Hvordan kan firdobbelte robotter reducere eksponeringen for vanskelige arbejdsområder?
- 9. Hvordan bør udstyr og sensorer integreres?
- 10. Hvad bør købere vurdere, før de vælger en platform?
- 11. Hvordan ser en struktureret implementeringsproces ud?
- 12. Hvad er den fremtidige retning for industrielle firbenede robotter?
- 13. Ofte stillede spørgsmål
Hvad definerer en industriel firbenet robot?
En industriel firbenet robot er en mobil robotplatform bygget op omkring benbevægelser i stedet for hjul eller spor. Dens firbenede struktur gør det muligt for den at forhandle ændringer i højde og uregelmæssig jord, mens den bærer sensorer, kommunikationsudstyr, computerhardware og andet applikationsspecifikt udstyr.
Det afgørende træk er ikke blot udseendet af fire ben. Værdien af en firbenet platform kommer fra koordinationen mellem bevægelse, perception, kontrol, magt, struktur og opgaveudstyr. Robotten skal forstå sine omgivelser, justere sin bevægelse, opretholde balancen og udføre en defineret driftsrutine.
Dette systemorienterede design adskiller industrielle firbenede platforme fra simple fjernstyrede maskiner. En professionel platform kan understøtte autonom ruteplanlægning, undgåelse af forhindringer, dataindsamling, udstyrsovervågning og repeterbare patruljerutiner. Disse funktioner giver robotten mulighed for at deltage i en bredere operationel arbejdsgang i stedet for kun at fungere som et mobilkamera.
Mobilitet med ben Firbenet bevægelse gør det muligt for platformen at køre over trapper, skråninger, huller, ujævne gulve, løst underlag og andre ændringer i terræn.
Intelligent Navigation Perception, stiplanlægning, positionering og undgåelse af forhindringer kan understøtte mere autonom bevægelse gennem komplekse miljøer.
Udvidelig platform Modulære sensorer og udstyr kan tilpasse den samme robotbase til forskellige inspektions-, overvågnings- og industrielle opgaver.
Hvorfor firedoblet mobilitet ændrer industriel automatisering
Traditionelle hjulrobotter klarer sig bedst på relativt forudsigelige overflader. Deres effektivitet kan falde, når trapper, skyttegrave, løse materialer, hævede tærskler eller ujævnt terræn afbryder ruten. Sporsystemer kan håndtere nogle udfordrende overflader, men de har også begrænsninger i trange pladser, og når miljøet indeholder hyppige ændringer i højden.
Benbevægelser nærmer sig problemet anderledes. Hvert ben kan styres individuelt, så robotten kan placere sine fødder efter terrænet. Dette giver flere muligheder for at bevare balancen, mens du bevæger dig gennem uregelmæssige miljøer.
Til industrielle applikationer er den praktiske fordel adgang. En robot, der kan bevæge sig gennem flere typer terræn, kan potentielt nå inspektionspunkter, udstyrsområder, tunneler, værksteder og andre steder, hvor en konventionel mobil platform kan have brug for yderligere infrastruktur.
- Firbenet bevægelse understøtter skiftende højder og ujævnt underlag.
- Autonom navigation kan reducere behovet for kontinuerlig manuel styring.
- Sensorer giver miljøinformation til bevægelses- og inspektionsopgaver.
- Modulære grænseflader gør det muligt at installere forskelligt udstyr til forskellige applikationer.
- Digital dataindsamling kan forbinde feltoperationer med senere analyser.
KerneprincipEn industriel quadruped bør vurderes som et komplet mobilt operativsystem. Mobilitet er vigtig, men perception, kontrol, udstyrsintegration, strøm og datafunktioner bestemmer, hvor nyttig den mobilitet bliver.
Hvad gør benmobilitet nyttig på vanskeligt terræn?
Svært terræn er et af de klareste anvendelsesområder for firbenet robotteknologi. Industriområder kan indeholde trapper, ramper, skyttegrave, smalle gangbroer, murbrokker, mudrede områder, ujævne gulve og ændringer i overfladehøjde. En platform, der kun er designet til flade gulve, kan kræve yderligere infrastruktur eller kan være ude af stand til at nå visse områder.
En firbenet robot kan placere og løfte sine fødder individuelt, så den kan tilpasse sin kropsholdning, når terrænet ændrer sig. Dette kan understøtte bevægelse over skråninger, trin, mellemrum og uregelmæssige overflader, samtidig med at et mere stabilt forhold mellem platformen og jorden opretholdes.
Trapper og højdeændringer
Trapper er et simpelt eksempel på terræn, der kan udfordre platforme med hjul. Hvert hjul skal bevare passende kontakt med overfladen, mens robotten skal overvinde gentagne lodrette ændringer. En platform med ben kan hæve individuelle ben og justere sin holdning for at bevæge sig mellem trin.
Den nøjagtige kapacitet afhænger stadig af robotdesignet, tringeometrien, kontrolsystemet og miljøforholdene. Det vigtige tekniske punkt er, at benstrukturen giver yderligere bevægelsesmuligheder, som hjul ikke har.
Skråninger og ujævne overflader
Industrielle miljøer omfatter ofte skrånende beton, grus, løs jord, mudret jord, drænkanaler eller overgangsflader. En firbenet platform kan tilpasse sine benstillinger og kropsholdning, efterhånden som terrænet ændrer sig.
Stabil drift afhænger af kombinationen af mekanisk design, perception, gangkontrol, trækkraft og balancealgoritmer. Benene giver den fysiske bevægelsesevne, mens kontrolsystemet bestemmer, hvordan denne evne bruges.
Smalle og rodede rum
Industritunneler, værksteder, rørkorridorer og vedligeholdelsesområder kan indeholde forhindringer, der begrænser den tilgængelige rute. En kompakt firbenet platform kan navigere gennem nogle af disse rum uden at kræve en kontinuerlig flad køreflade.
| Terrænets tilstand | Udfordring for konventionelle mobile platforme | Quadruped Design Advantage |
|---|---|---|
| Trin | Lodrette ændringer kan afbryde hjulkontakt og fremadgående bevægelse | Individuelle ben kan løftes og placeres i forskellige højder |
| Stejle skråninger | Reduceret trækkraft og begrænset kropsjustering kan påvirke bevægelsen | Benposition og kropsholdning kan justeres under bevægelse |
| Murbrokker | Uregelmæssige kontaktflader kan gøre hjulbevægelsen ustabil | Individuel fodplacering giver flere muligheder for at forhandle forhindringer |
| Mudret Jord | Hjul- eller sportrækkraft kan variere på tværs af bløde overflader | Benplacering kan tilpasses skiftende kontaktforhold |
| Huller og kløfter | Hjulsystemer kan kræve brobygning eller omveje | Benbevægelser kan navigere rundt eller over udvalgte terrænfunktioner |
Balance betyder lige så meget som bevægelse
At kunne bevæge sig over vanskeligt terræn er ikke nok. Platformen skal bevare balancen, mens den bærer sensorer og udstyr. Pludselige ændringer i jordhøjden kan påvirke robottens tyngdepunkt og belastningsfordeling.
Kontrolsystemer skal derfor koordinere gang, kropsholdning, sensorfeedback og bevægelseshastighed. Anti-ryste- og anti-tip-funktioner kan hjælpe med at opretholde stabil drift inden for den definerede driftsramme.
Dette er især relevant, når robotten bærer kameraer eller måleudstyr. Overdreven bevægelse kan reducere kvaliteten af de indsamlede data, selv når robotten selv forbliver oprejst.
Hvilke autonome funktioner forbedrer industriel drift?
Industriel robotik bliver mere nyttig, når platformen kan udføre gentagelige opgaver uden at kræve konstant manuel styring. Autonome funktioner kan reducere operatørens arbejdsbyrde og samtidig gøre bevægelse og dataindsamling mere struktureret.
Moderne firdobbelte platforme kan kombinere miljøopfattelse, positionering, ruteplanlægning, undgåelse af forhindringer, opgaveudførelse og dataregistrering. Graden af autonomi afhænger af robotarkitekturen, sensorer, software, kommunikationsforhold og driftsmiljø.
Miljøopfattelse
Før en mobil robot kan navigere autonomt, har den brug for information om miljøet omkring den. Sensorer kan identificere forhindringer, ændringer i terræn, åbne ruter og andre relevante funktioner.
Perceptionsdata bruges derefter af navigationssystemet til at bestemme, hvordan robotten skal bevæge sig. I et miljø i forandring skal denne proces muligvis køre kontinuerligt i stedet for alene at være baseret på et fast kort.
Stiplanlægning og undgåelse af forhindringer
Stiplanlægning bestemmer, hvordan robotten kan rejse mellem definerede punkter. Undgåelse af forhindringer hjælper den med at justere, når et objekt blokerer den planlagte rute, eller når miljøforholdene ændrer sig.
Til industriel inspektion kan dette understøtte gentagelige ruter omkring udstyr, gennem faciliteter eller mellem udpegede inspektionspunkter. Operatører kan fokusere mere på inspektionsresultaterne i stedet for manuelt at kontrollere hver bevægelse.
Opgaveplanlægning og dataindsamling
En autonom inspektionsrutine kan kombinere bevægelse med sansning. Robotten kan rejse til definerede steder, indsamle billeder eller sensoraflæsninger, registrere resultaterne og derefter fortsætte til den næste placering.
Dette skaber en digital arbejdsgang, hvor robottens bevægelse og den indsamlede information hænger sammen. I stedet for kun at producere en videostream, kan systemet opbygge en struktureret registrering af inspektionsresultater.
Opfatte
Sensorer indsamler information om terræn, forhindringer, udstyr og omgivende forhold.
Plan
Navigationssystemet bestemmer en passende rute i henhold til tilgængelig plads og opgavekrav.
Handling
Ben og kontrolsystemer koordinerer bevægelse, mens de tilpasser sig ændringer i omgivelserne.
Optage
Inspektionsbilleder, sensormålinger og driftsinformation kan gemmes til yderligere analyse.
Autonomi skal afstemmes efter miljøet
Autonom drift betyder ikke, at ethvert industrielt miljø skal være fuldstændig uden opsyn. Nogle miljøer kræver defineret overvågning, fjernintervention eller operatørbekræftelse før specifikke opgaver.
En mere praktisk tilgang er at identificere, hvilke dele af arbejdsgangen, der kan automatiseres pålideligt, og hvor menneskelig beslutningstagning forbliver nyttig. Navigation, gentagen dataindsamling og rutinemæssig ruteudførelse er stærke kandidater til automatisering, mens usædvanlige fund kan kræve yderligere menneskelig vurdering.
Hvilken rolle spiller multisensoropfattelse?
Perception giver en mobil robot den information, den behøver for at forstå sit miljø og udføre applikationsspecifikke opgaver. En enkelt sensor giver sjældent enhver type information, der kræves til industriel drift.
Visuelle kameraer kan give detaljerede billeder. Termiske sensorer kan afsløre temperaturforskelle. Afstandssensorer kan hjælpe robotten med at forstå den omgivende geometri. Andre sensorer kan understøtte lokalisering, miljømåling eller udstyrsspecifik inspektion.
Visuel sansning
Højdefinitionskameraer kan optage billeder og video til udstyrsobservation, infrastrukturtjek, anlægsovervågning og dokumentation. Visuelle data er ofte udgangspunktet for inspektion, fordi operatører direkte kan gennemgå udseendet af komponenter og overflader.
Termisk sansning
Termisk billeddannelse kan identificere temperaturvariationer, der måske ikke er tydelige i billeder med synligt lys. Dette kan være nyttigt omkring elektrisk udstyr, maskineri, strømsystemer og andre aktiver, hvor unormale varmemønstre kan indikere en tilstand, der kræver yderligere evaluering.
Rumlig opfattelse
Afstands- og dybdeoplysninger kan hjælpe robotten med at forstå forhindringer, korridorer, trin og andre egenskaber i miljøet. Dette understøtter navigation og kan også bidrage til kortlægning og rumlig dokumentation.
| Sensor kategori | Primær information | Potentiel industriel rolle |
|---|---|---|
| Kamera med synligt lys | Billeder og video | Visuel inspektion, dokumentation, udstyrsobservation |
| Termisk kamera | Temperaturmønstre | Termisk tilstandskontrol og unormal varmeidentifikation |
| Dybde- eller rækkeviddesensor | Afstand og rumlige forhold | Navigation, undgåelse af forhindringer og miljøkortlægning |
| Miljøsensor | Definerede miljømålinger | Stedsovervågning og applikationsspecifik dataindsamling |
Hvorfor sensorfusion er vigtig
Sensorfusion kombinerer information fra forskellige sansekilder for at skabe en mere komplet repræsentation af miljøet. Et kamera kan genkende udseendet af et objekt, mens en dybdesensor giver dets afstand og position.
Termisk information kan derefter tilføje endnu et lag ved at vise, om objektet har et usædvanligt temperaturmønster. Kombinationen af disse kilder kan gøre inspektion og navigation mere informativ end at stole på én sensor alene.
Valget af nyttelast afhænger af opgaven
Flere sensorer betyder ikke nødvendigvis et bedre system. Hver ekstra komponent tilføjer vægt, strømkrav, monteringsbegrænsninger, databehandlingskrav og vedligeholdelsesovervejelser.
Den rigtige tilgang er kun at vælge den information, der er nødvendig for den definerede opgave. En visuel inspektionsplatform kræver muligvis ikke en stor samling af miljøsensorer, mens et industrielt overvågningsprojekt kan have brug for flere datatyper for at producere nyttige resultater.
Hvilke inspektionsopgaver kan en firdobbelt platform understøtte?
Inspektion er en af de mest praktiske industrielle applikationer til firbenet robotteknologi, fordi platformen kan bevæge sig gennem steder, der kan være ubelejlige for mennesker eller vanskelige for maskiner på hjul.
Robotten kan følge definerede ruter, stoppe ved inspektionspunkter, indsamle billeder eller sensordata og returnere informationen til et analysesystem. Dette skaber en gentagelig inspektionsarbejdsgang, der kan planlægges i henhold til driftskravene for en facilitet.
Fabriks- og værkstedseftersyn
I produktionsmiljøer er udstyr ofte fordelt på store anlæg. Nogle områder kan være forhøjede, smalle eller adskilt af ændringer i gulvniveau.
En firdobbelt platform kan navigere i udvalgte dele af anlægget og indsamle visuel information fra maskiner, rørledninger, elektriske kabinetter, strukturelle områder og andre definerede aktiver.
Strøm- og udstyrsovervågning
Termiske og visuelle sensorer kan kombineres til udstyrsinspektion, hvor temperaturforskelle er relevante. Robotten kan indsamle billeder på foruddefinerede steder og sammenligne aktuelle resultater med historiske optegnelser.
Tunnel- og inspektion af begrænset område
Tunneler, rørkorridorer og andre smalle områder kan give adgangsudfordringer. En kompakt mobil robot kan komme ind i sådanne rum, mens den bærer kameraer, belysning eller andre sensorer, der er egnede til inspektionsopgaven.
Infrastruktur observation
Infrastrukturaktiver kræver ofte gentagne inspektioner af lignende områder. En gentagelig robotrute kan hjælpe med at standardisere billedindsamling og give en ensartet betjeningssekvens.
- Rutinemæssig inspektion:Følg foruddefinerede ruter og indsaml tilbagevendende visuelle eller sensordata.
- Overvågning af udstyr:Kombiner visuel og termisk information til tilstandsvurdering.
- Structural observation:Tag billeder af udvalgte overflader, samlinger, rør og andre fysiske aktiver.
- Data dokumentation:Byg tidsstemplede inspektionsposter til senere sammenligning og analyse.
InspektionsfordelDen mest nyttige automatisering er ikke blot at erstatte en gå-inspektionsrute. Det skaber en gentagelig cyklus, hvor bevægelse, sansning, dataregistrering og senere analyse er forbundet.
Inspektionsdata bør struktureres
En stor samling af billeder er ikke automatisk nyttig. Systemet bør knytte data til bestemte steder, udstyr, ruter eller inspektionspunkter, så operatører kan forstå, hvor hver observation kom fra.
Når et robotinspektionssystem kombineres med passende software, kan den resulterende information understøtte trendanalyse, vedligeholdelsesplanlægning og opfølgende inspektion. Den nøjagtige arbejdsgang afhænger af faciliteten og de nødvendige oplysninger.
Hvad kan modulært udstyr tilføje til platformen?
Modularitet gør det muligt for én robotplatform at understøtte forskellige opgaver ved at ændre eller tilføje udstyr. Dette er især nyttigt i industrielle miljøer, hvor flere typer inspektion og overvågning kan være påkrævet.
Muligt udstyr omfatter kameraer med synligt lys, termiske billedsystemer, gasdetektorer, belysningsenheder, kommunikationsenheder, miljøsensorer og andre opgavespecifikke moduler. Den nøjagtige konfiguration afhænger af robottens belastningskapacitet, elektriske system, monteringsgrænseflader og driftsforhold.
Inspektionsudstyr
Kameraer og termiske billedsystemer kan forvandle robotten til en mobil inspektionsplatform. Visuelle kameraer kan dokumentere fysiske forhold, mens termiske sensorer kan give yderligere information om varmefordeling.
Miljøudstyr
Gas- og miljøsensorer kan give robotten mulighed for at indsamle målinger fra områder, der måske ikke er praktiske til manuel adgang. Dette kan understøtte overvågning af arbejdsgange i industrianlæg, tunneler, værksteder og andre definerede miljøer.
Lys- og kommunikationsudstyr
Belysningsmoduler kan forbedre billedkvaliteten i mørke områder og understøtte drift på steder med begrænset belysning. Kommunikationsudstyr kan give operatører mulighed for at udveksle information med personale i operationsområdet.
Visuelt modul Optager billeder og video til visuel inspektion, dokumentation og udstyrsobservation.
Termisk modul Giver temperaturrelateret information som supplement til konventionel visuel inspektion.
Miljømodul Opsamler definerede gas-, luft- eller andre miljømålinger i henhold til applikationen.
Modularitet bør have definerede grænseflader
Et modulært system er kun praktisk, når udstyr kan installeres uden at skabe unødvendige kompatibilitetsproblemer. Monteringspunkter, elektriske forbindelser, datagrænseflader, fysiske dimensioner og vægtgrænser bør være klart definerede.
Standardiserede grænseflader kan forenkle ændringer mellem udstyrskonfigurationer. Samtidig kan specialiserede projekter kræve brugerdefinerede beslag, huse eller strømarrangementer, når standardgrænseflader ikke opfylder applikationskravene.
Kraft og vægt skal betragtes sammen
Hvert tilføjet modul ændrer den komplette driftskonfiguration. En tungere sensor øger belastningen af benene og fremdriftssystemet. Yderligere elektronik kan øge elforbruget. Et større hus kan påvirke tyngdepunktet eller begrænse robottens bevægelse.
Modulært design fungerer derfor bedst, når robotten er udviklet med tilstrækkelig opmærksomhed på de mekaniske og elektriske forhold mellem basisplatformen og dens udstyr.
Hvilke forhold skal platformen være designet til?
Industrielle miljøer varierer betydeligt. Et værkstedsgulv giver forskellige udfordringer fra et udendørs byggeområde, mens en tunnel introducerer forskellige begrænsninger fra en åben industriplads.
Før du vælger eller udvikler en robotplatform, bør miljøforholdene defineres klart. Disse forhold påvirker struktur, sensorer, bevægelsesalgoritmer, tætning, batteriadfærd og vedligeholdelseskrav.
Regn og fugt
Udendørs miljøer kan udsætte robotudstyr for regn, sprøjtende vand og høj luftfugtighed. Det passende beskyttelsesniveau afhænger af platformens design og det påtænkte driftsmiljø.
Fugt kan også påvirke sensorer og stik. Ved gentagen udendørsdrift bør disse komponenter overvejes under mekanisk og elektrisk design i stedet for at blive behandlet som sekundære detaljer.
Støv og løse materialer
Industrielle steder kan indeholde støv, sand, snavs eller andre partikler. Sådanne materialer kan trænge ind i bevægelige mekanismer eller påvirke sensorens synlighed.
Beskyttelse, rengøringsprocedurer, vedligeholdelsesadgang og komponentvalg bør derfor afspejle de faktiske forhold på stedet.
Temperatur
Batteriydelse, elektronik, sensorer og mekaniske materialer kan reagere forskelligt på temperaturændringer. En platform beregnet til brede temperaturforhold bør evalueres i forhold til det faktiske område, der forventes under drift.
Vibration og påvirkning
Benbevægelser skaber gentagne mekaniske bevægelser, mens ujævnt terræn kan introducere yderligere stød. Følsomme sensorer og elektronisk udstyr kræver derfor passende montering og beskyttelse.
| Miljøfaktor | Potentiel effekt | Designhensyn |
|---|---|---|
| Fugtighed | Kan påvirke stik, elektronik og sensorer | Passende indkapsling, forsegling og vedligeholdelsesprocedurer |
| Støv | Kan komme ind i mekaniske eller elektroniske områder | Beskyttelse, rengøringsadgang og passende komponentvalg |
| Temperatur | Kan påvirke batteri og elektronisk adfærd | Defineret driftsområde og relevant miljøvurdering |
| Vibration | Kan påvirke sensordata og mekaniske komponenter | Egnet montering, strukturelt design og vibrationsevaluering |
| Indvirkning | Kan belaste ben, huse, holdere og elektronik | Strukturel beskyttelse og validering under definerede forhold |
Miljøet bestemmer den rigtige konfiguration
Der er ingen universel konfiguration, der er ideel til enhver industriplads. Driftsmiljøet skal dokumenteres, før robotten vælges.
Nyttige oplysninger kan omfatte indendørs eller udendørs drift, overfladetyper, temperaturområde, tilstedeværelse af støv eller fugt, korridorbredde, trappedimensioner, forventede forhindringer, påkrævet nyttelast og kommunikationsforhold.
Hvordan kan firdobbelte robotter reducere eksponeringen for vanskelige arbejdsområder?
En vigtig anvendelse af industriel robotteknologi er at reducere behovet for, at folk kommer ind på steder, der er vanskelige tilgængelige, ubehagelige eller uegnede til rutinemæssig manuel inspektion.
En mobil robot kan bære kameraer og sensorer ind i definerede områder, mens operatører forbliver i en mere bekvem kontrolposition. Dette kan understøtte inspektion og dataindsamling uden at kræve, at personalet fysisk følger hver inspektionsrute.
Reducerer rutinemæssig eksponering
Nogle industrielle opgaver involverer gentagne bevægelser gennem varme, støvede, våde, støjende, smalle eller på anden måde vanskelige omgivelser. Brug af en mobil platform til rutinemæssig dataindsamling kan reducere den hyppighed, hvormed personale skal ind i disse områder.
Robotten eliminerer ikke alle krav til menneskelig indgriben. Vedligeholdelse, usædvanlige fund, reparationer og opgaver uden for robottens evner kan stadig kræve uddannet personale. Formålet er at flytte passende inspektions- og overvågningsaktiviteter ind i en mere kontrolleret driftsmodel.
Fjernobservation og kommunikation
Kamera- og kommunikationsmoduler kan give operatører information fra marken, uden at de skal stå ved siden af det udstyr, der skal inspiceres.
For vedligeholdelsesteams kan dette være nyttigt under foreløbige kontroller. En robot kan først indsamle visuel information, så teknikere kan bestemme, hvilken slags opfølgningsarbejde der kan være nødvendigt, før de går ind i området.
Risk reduction depends on system design
En robot er ikke automatisk sikker, blot fordi den er fjern. Det komplette system har brug for passende navigation, undgåelse af forhindringer, kommunikation, nødprocedurer, vedligeholdelsespraksis og driftsgrænser.
Robotten bør derfor behandles som et ingeniørværktøj med definerede egenskaber snarere end som en universel erstatning for menneskeligt arbejde.
- Definer hvilke opgaver der kan udføres eksternt.
- Etabler sikre driftsgrænser for robotten.
- Sørg for passende kommunikations- og nødkontrolfunktioner.
- Vedligehold sensorer og mekaniske komponenter i henhold til driftsforhold.
- Hold menneskelig indgriben tilgængelig i situationer ud over robottens definerede evner.
Hvordan skal udstyr og sensorer integreres?
Udstyrsintegration afgør, om robotten kan udføre sin tilsigtede opgave uden at gå på kompromis med mobilitet, balance, strømtilgængelighed eller datakvalitet. En sensor, der fungerer godt på en bænk, kan kræve en anden monteringsstruktur, når den er installeret på en bevægelig firbenet platform.
Mekanisk montering
Monteringspunkter skal understøtte udstyret sikkert og samtidig bevare tilstrækkelig adgang til installation og vedligeholdelse. Placeringen af udstyret har også betydning, fordi det kan påvirke tyngdepunktet og robottens bevægelse.
For kameraer og sensorer, der kræver et stabilt udsyn, bør monteringssystemet også tage højde for bevægelse og vibration. Udstyret har brug for et passende synsfelt uden at forstyrre robottens ben eller andre komponenter.
Elektrisk integration
Hvert tilføjet modul skaber et elektrisk krav. Kameraer, termiske systemer, computermoduler, belysning, kommunikationsudstyr og miljøsensorer kan have forskellige spændings- og strømkrav.
Strømarkitekturen skal kunne rumme disse belastninger, samtidig med at kompatibiliteten med robottens batteri og styreelektronik bevares.
Dataintegration
Moderne robotsystemer kan generere store mængder billed-, sensor- og navigationsdata. Systemet bør definere, hvordan information indsamles, transmitteres, opbevares og behandles.
Til inspektionsapplikationer bør data ideelt set forblive forbundet med lokalitets- og tidsinformation, så senere analyse kan identificere nøjagtigt, hvor en bestemt observation blev indsamlet.
| Integrationsområde | Nøglespørgsmål | Potentiel indvirkning |
|---|---|---|
| Vægt | Kan robotten bære hele udstyrspakken? | Påvirker mobilitet, balance og mekanisk belastning |
| Position | Hvor skal udstyret monteres? | Kan påvirke tyngdepunkt, synsfelt og bevægelse |
| Magt | Hvilket elektrisk input kræves? | Ændrer batteri- og strømstyringskrav |
| Data | Hvordan vil oplysninger blive transmitteret eller opbevaret? | Bestemmer kommunikations- og behandlingsarkitektur |
| Opretholdelse | Kan modulet tilgås og udskiftes? | Påvirker servicevenlighed og driftskontinuitet |
Integration bør planlægges før implementering
Tidlig planlægning kan forhindre problemer såsom blokerede sensorer, utilgængelige stik, utilstrækkelig batterikapacitet eller ustabil montering af udstyr.
Nyttige tekniske oplysninger omfatter udstyrsdimensioner, vægt, strømforbrug, stikspecifikationer, kommunikationsgrænseflader, monteringskrav, driftstemperatur og forventet miljøeksponering.
Når først disse parametre er kendt, kan robotplatformen evalueres som et komplet system snarere end som en basisrobot med udstyr tilføjet efterfølgende.
Hvad skal købere vurdere, før de vælger en platform?
Valg af en firbenet robot bør begynde med applikationen snarere end med udseende eller et enkelt præstationsnummer. En teknisk avanceret platform kan stadig være uegnet, hvis den ikke kan navigere i det nødvendige terræn, bære det nødvendige udstyr, operere under de forventede forhold eller levere de nødvendige data.
Start med miljøet
Dokumenter overflader, skråninger, trapper, korridorer, forhindringer, temperatur, fugt, støv og andre miljømæssige egenskaber. Disse faktorer bestemmer, hvilken type mobilitet og beskyttelse platformen kræver.
Definer driftsopgaven
Identificer, om robotten vil udføre inspektion, overvågning, dataindsamling, transport, udstyrsobservation eller en anden defineret funktion. Opgaven afgør det udstyr, der skal installeres.
Evaluate mobility
Se på mere end evnen til at gå. Overvej trappestigning, håndtering af skråninger, forhindringskørsel, stabilitet, bevægelseshastighed, vendeevne og ydeevne på de faktiske overfladeforhold, der forventes på stedet.
Tjek nyttelastkapacitet og integration
Den komplette udstyrspakke bør evalueres, herunder kameraer, sensorer, kommunikationsenheder, monteringsstrukturer, batterier og andet tilbehør.
Gennemgå autonome funktioner
Bestem, om systemet kan understøtte ruteplanlægning, undgåelse af forhindringer, positionering, automatiseret dataindsamling, opgaveplanlægning og fjernovervågning på det niveau, som projektet kræver.
- Terræn:Hvilke overflader, trapper, skråninger og forhindringer skal robotten forhandle?
- Opgave:Hvilken fysisk handling eller information skal robotten give?
- Nyttelast:Hvilket udstyr skal medbringes, og hvor meget vejer det?
- Magt:Hvad er det kombinerede elektriske behov for platformen og installeret udstyr?
- Autonomi:Hvilke dele af arbejdsprocessen kræver automatiseret udførelse?
- Miljø:Hvilke temperatur-, støv-, fugt-, vibrations- eller stødforhold forventes?
- Opretholdelse:Hvordan vil sensorer, batterier, ben og andre komponenter blive efterset og serviceret?
UdvælgelsesprincipDen bedste platform er ikke nødvendigvis den med det længste specifikationsark. Det er den, hvis mobilitet, sansning, kraft, udstyrsintegration, autonomi og vedligeholdelsesegenskaber matcher det faktiske driftsmiljø.
Hvordan ser en struktureret implementeringsproces ud?
En struktureret implementeringsproces hjælper med at gøre et generelt robotkoncept til et operativsystem med klare tekniske krav. Dette er især vigtigt for industrielle applikationer, fordi robotten skal arbejde med det eksisterende miljø, udstyr, procedurer og datasystemer.
- Definer driftsscenariet:Registrer webstedets layout, terræn, miljøforhold, driftsruter og målopgaver.
- Identificer nødvendigt udstyr:Bestem, hvilke kameraer, termiske sensorer, miljøenheder, lysenheder eller kommunikationsmoduler, der er nødvendige.
- Etabler systemparametre:Bekræft vægt, dimensioner, strømkrav, datagrænseflader, monteringspositioner og vedligeholdelsesadgang.
- Byg driftsruten:Definer områder, kontrolpunkter, navigationsstier og inspektionssekvens, der kræves af applikationen.
- Bekræft mobilitet:Evaluer bevægelse på det faktiske terræn, herunder trapper, skråninger, forhindringer og overgangsflader.
- Valider udstyr:Tjek billedkvalitet, sensoraflæsninger, kommunikation og udstyrsstabilitet under bevægelse.
- Etabler driftsprocedurer:Definer opladning, vedligeholdelse, datagennemgang, indgreb og nødprocedurer.
Sitetest er vigtigt
Laboratorietests kan ikke gengive alle karakteristika ved et rigtigt anlæg. Robotten bør evalueres under repræsentative driftsforhold, når det er praktisk muligt.
Sitetest kan afsløre detaljer, der er svære at identificere under generel udvikling. En korridor kan være smallere end forventet. En trappe kan have en usædvanlig højde. En bestemt overflade kan give mindre trækkraft. Lysforhold kan reducere kameraets ydeevne.
Disse resultater kan derefter bruges til at justere ruteplanlægning, udstyrsplacering, sensorkonfiguration eller driftsprocedurer.
Dataarbejdsgange bør designes med robotten
Inspektionsautomatisering giver kun værdi, når den indsamlede information kan bruges. Et nyttigt system bør definere, hvordan billeder og sensoraflæsninger gemmes, hvordan de er forbundet med lokationer, hvordan abnormiteter identificeres, og hvordan operatører gennemgår resultaterne.
Ved tilbagevendende eftersyn kan historiske optegnelser også danne grundlag for sammenligning. Robotten kan indsamle data ved hjælp af lignende ruter og synspunkter, hvilket gør ændringer nemmere at identificere over tid.
Vedligeholdelse skal være en del af implementeringen
En mobil robot indeholder mekaniske og elektroniske komponenter, der oplever gentagne bevægelser. Ben, led, motorer, sensorer, stik, batterier og beskyttelseshuse kræver alle passende vedligeholdelse.
Rutinemæssig eftersyn bør derfor indgå i driftsplanen fra begyndelsen. Nem adgang til nøglekomponenter og klare udskiftningsprocedurer kan gøre langvarig drift mere praktisk.
Hvad er den fremtidige retning for industrielle firbenede robotter?
Udviklingen af industriel firbenet robotteknologi bevæger sig mod større autonomi, bedre miljøbevidsthed, stærkere udstyrsintegration og mere applikationsspecifik software. Den centrale retning er ikke blot at få robotter til at gå bedre, men at gøre dem i stand til at udføre komplette arbejdsgange med mindre manuel indgriben.
Smartere indbygget betjening
Robotter forventes i stigende grad at kombinere opfattelse og bevægelse i stedet for at behandle dem som separate funktioner. En platform kan bruge miljøoplysninger til at beslutte, hvor den skal flyttes, hvordan man undgår forhindringer, og hvor en opgave skal udføres.
Dette skaber et tættere forhold mellem den fysiske robot og softwaren, der styrer den. Resultatet kan være mere adaptiv bevægelse i miljøer, der ikke kan repræsenteres fuldstændigt af en fast rute.
Mere intelligent inspektion
Efterhånden som kameraer og sensorer indsamler mere information, bliver automatiseret analyse mere og mere nyttig. AI-baseret genkendelse kan hjælpe med at identificere foruddefinerede visuelle forhold, organisere inspektionsbilleder og fremhæve områder, der fortjener yderligere gennemgang.
For eksempel kan et system designes til at genkende udvalgte udstyrsanomalier, overfladeændringer eller andre forhold defineret af applikationen. Menneskelige operatører kan derefter fokusere på verifikation og beslutningstagning i stedet for at gennemgå hvert billede med lige stor opmærksomhed.
Større modularitet
Fremtidige industrielle platforme vil sandsynligvis understøtte bredere udstyrskombinationer. En enkelt robotbase kan rumme forskellige inspektionssensorer, miljømoduler, kommunikationsudstyr eller opgavespecifikke enheder.
Dette kræver mere standardiserede mekaniske og elektriske grænseflader, mens det stadig tillader tilpasning, hvor specialiserede projekter kræver det.
Integration med industrielle informationssystemer
Den næste fase af industriel robotteknologi vil sandsynligvis forbinde fysisk drift med digitale styringssystemer. Robotgenereret information kan kombineres med udstyrsoptegnelser, vedligeholdelsesplaner, kort, inspektionshistorik og andre digitale data.
Dette gør det muligt for robotten at blive en del af en større industriel arbejdsgang frem for at fungere som en isoleret maskine.
Højere autonomi Flere opgaver kan udføres gennem autonom navigation, ruteplanlægning, undgåelse af forhindringer og planlagt drift.
Bedre opfattelse Flere sensorer og intelligent analyse kan give rigere information om udstyr og omgivelser.
Dybere integration Robotplatforme kan forbinde mobilitet, sensorer, strøm, data og industriel software til en mere komplet arbejdsgang.
Fra mobil maskine til intelligent betjeningsplatform
Den langsigtede værdi af firedobet robotteknologi ligger i kombinationen af fysisk mobilitet og digital intelligens. En robot, der kan gå på tværs af vanskeligt terræn, giver den fysiske adgang. Sensors provide information. Autonom kontrol giver gentagelighed. AI-baseret analyse kan hjælpe med at fortolke indsamlede data. Industriel software forbinder disse resultater med bredere arbejdsgange.
Hver af disse muligheder er nyttige uafhængigt, men deres kombination skaber en meget mere dygtig platform. Jo tættere de er integreret, jo flere applikationer kan understøttes uden at redesigne hele systemet til hver ny opgave.
Fremtidsrettet principRetningen for industriel firbenet robotteknologi er mod opgaveorienterede systemer, der kombinerer mobilitet, perception, autonom drift, modulært udstyr og dataintelligens inden for én koordineret platform.
Ofte stillede spørgsmål
Hvad er en industriel firbenet robot?
Det er en firbenet mobil robotplatform designet til professionelle opgaver såsom inspektion, overvågning, dataindsamling og drift i miljøer, hvor konventionelle robotter på hjul kan have svært ved at navigere.
Hvorfor er firbenede robotter velegnede til ujævnt terræn?
Fire individuelt kontrollerede ben giver flere muligheder for fodplacering og kropsholdning. Dette kan hjælpe platformen med at klare trapper, skråninger, huller, løse overflader og andre terrænændringer inden for dens definerede betjeningsevne.
Kan en firbenet robot fungere selvstændigt?
Ja. Afhængigt af systemarkitekturen kan autonome funktioner omfatte miljøopfattelse, positionering, ruteplanlægning, undgåelse af forhindringer, opgaveudførelse og dataindsamling. Det passende niveau af autonomi afhænger af applikationen og miljøet.
Hvilke sensorer kan installeres på en firbenet platform?
Muligt udstyr omfatter kameraer til synligt lys, termiske billedsystemer, dybde- eller rækkeviddesensorer, miljøovervågningsenheder, belysningssystemer, kommunikationsmoduler og andet opgavespecifikt udstyr. Den nøjagtige konfiguration afhænger af platformen og applikationen.
Kan en firbenet robot bruges til industriel inspektion?
Ja. Det kan understøtte rutinemæssig inspektion af industrianlæg, udstyr, infrastruktur, tunneler, værksteder og andre områder ved at følge definerede ruter og indsamle visuelle, termiske eller andre sensordata.
Kan termisk billeddannelse integreres med robotten?
Ja. Termisk billeddannelse kan bruges sammen med konventionelle kameraer, når temperaturforskelle er relevante for inspektionsopgaven. Sensoren, monteringspositionen, strømbehovet og datagrænsefladen bør evalueres som en del af det komplette system.
Kan der tilføjes ekstra udstyr til robotten?
Mange professionelle platforme kan understøtte modulært udstyr, forudsat at de tilføjede komponenter forbliver inden for de definerede mekaniske, elektriske, vægt- og grænsefladegrænser. Brugerdefinerede beslag eller andre integrationskomponenter kan være nødvendige for specialiserede konfigurationer.
Hvad skal man overveje, før man vælger en platform?
Vigtige faktorer omfatter terræn-, trappe- og hældningskrav, driftsmiljø, nyttelastvægt, sensorkrav, strømbehov, autonome funktioner, dataworkflow, vedligeholdelsesadgang og kommunikationsforhold.
Kan den samme platform understøtte forskellige applikationer?
Ja. Et modulært design kan gøre det muligt at installere forskellige sensorer og udstyr til inspektion, overvågning, miljømåling eller andre definerede industrielle opgaver. Den tilgængelige konfiguration afhænger af robotarkitekturen og udstyrskravene.
Hvordan kan inspektionsdata bruges efter en robotpatrulje?
Indsamlede billeder og sensoraflæsninger kan associeres med lokationer og inspektionspunkter og derefter gennemgås for foruddefinerede forhold. Historiske optegnelser kan også understøtte sammenligning mellem inspektionscyklusser og hjælpe med at organisere opfølgningsarbejde.
Fjerner autonom drift behovet for operatører?
Ikke nødvendigvis. Automatisering kan reducere kontinuerlig manuel kontrol, men der kan stadig være behov for operatører til overvågning, undtagelseshåndtering, vedligeholdelse, usædvanlige fund og opgaver uden for robottens definerede betjeningsevne.
Hvilke miljøer kan industrielle firbenede robotter bruges i?
Potentielle applikationer omfatter fabrikker, værksteder, tunneler, industrianlæg, infrastrukturanlæg, ujævne udendørs områder og andre steder, hvor mobil inspektion eller dataindsamling er påkrævet. Faktisk egnethed afhænger af miljøforhold og platformspecifikationer.
Diskuter et Quadruped Robotics-projekt
Del terrænforhold, inspektionsopgave, udstyrskrav, nyttelastvægt, driftsmiljø eller autonome funktioner, der er nødvendige for din applikation.
kontakt os for at drøfte dine projektkrav