- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
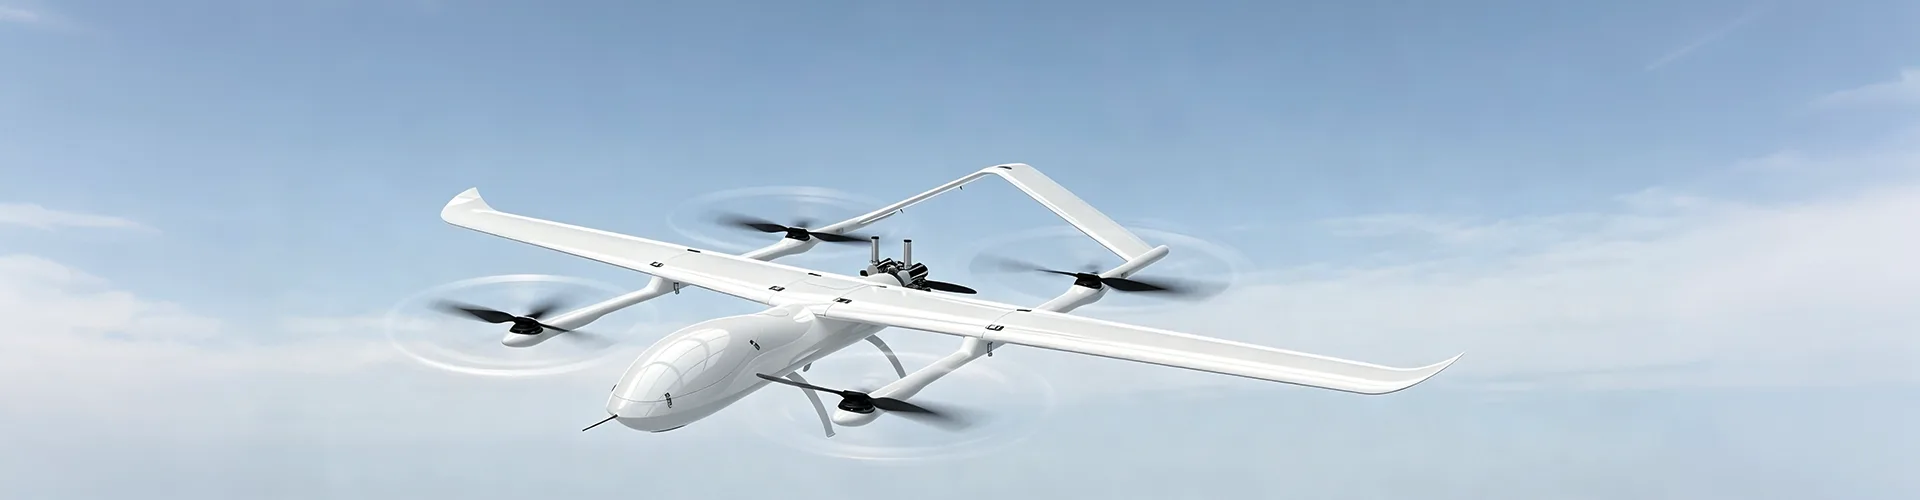
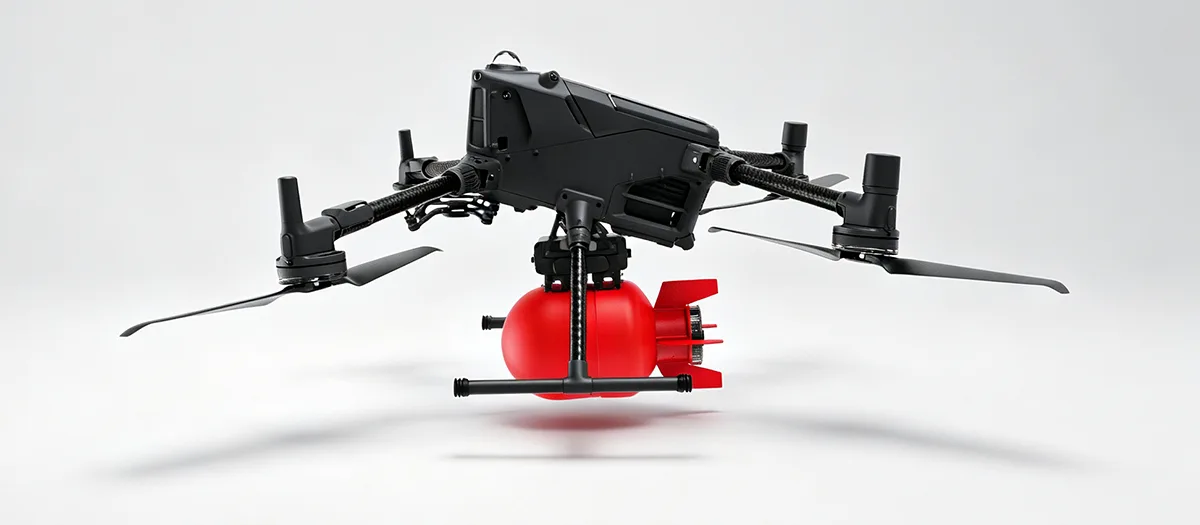
Hvordan transformerer dronenyttelast industrielle UAV'er til opgaveorienterede platforme?
A Drone nyttelast systemet bestemmer, hvad en industriel UAV kan fornemme, måle, bære eller operere under en specifik opgave. I stedet for at behandle flyet som et simpelt flyvende kamera, kombinerer moderne UAV-udvikling i stigende grad flyveplatformen med applikationsspecifikt udstyr såsom kameraer til synligt lys, termiske billedsystemer, LiDAR, landbrugsdistributionsenheder, materialehåndteringsudstyr, miljøsensorer, lysenheder, kommunikationsmoduler og intelligent billedanalysehardware. At vælge en passende nyttelast kræver derfor opmærksomhed på sensorformål, fysisk størrelse, vægt, effektbehov, monteringsmetode, datakrav og driftsmiljøet. En korrekt integreret nyttelast kan gøre et generelt fly til en mere praktisk platform til opmåling, inspektion, landbrug, infrastrukturarbejde, miljøovervågning og andre specialiserede applikationer.
Indholdsfortegnelse
Klik på et afsnit for at springe direkte til den tilsvarende tekniske diskussion.
- 1. Hvad bestemmer rollen for en UAV-nyttelast?
- 2. Hvordan understøtter sensor- og kortlægningssystemer industriarbejde?
- 3. Hvornår er kameraer med synligt lys det rigtige valg?
- 4. Hvordan afslører termisk billeddannelse forhold, som kameraer kan gå glip af?
- 5. Hvornår bør LiDAR overvejes til UAV-kortlægning?
- 6. Hvordan kan funktionelt udstyr udvide UAV-kapaciteten?
- 7. Hvordan kan UAV'er understøtte miljøovervågning?
- 8. Hvordan forbedrer intelligent analyse brugen af nyttelast?
- 9. Hvad bør overvejes ved integration af nyttelastudstyr?
- 10. Hvordan skal købere vælge den rigtige konfiguration?
- 11. Hvordan udvikler nyttelastsystemer sig til industrielle applikationer?
- 12. Ofte stillede spørgsmål
Hvad bestemmer rollen for en UAV-nyttelast?
Nyttelasten er den del af et UAV-system, der interagerer direkte med driftsopgaven. Flyet leverer flyveplatformen, mens nyttelasten leverer den registrering, måling, transport, kommunikation eller operationelle funktion, der kræves til en bestemt applikation.
Dette forhold er vigtigt, fordi to fly med lignende flyveegenskaber kan udføre helt forskellige job, når de er udstyret med forskelligt udstyr. En kameraplatform kan være egnet til visuel inspektion, mens en termisk billedbehandlingsenhed kan give temperaturinformation. Et LiDAR-system kan indsamle tredimensionelle rumlige data, mens et materialehåndteringsudstyr kan flytte udstyr mellem lokationer.
Valg af nyttelast begynder derfor med spørgsmålet om, hvilken information eller fysisk opgave flyet skal understøtte. Når opgaven er defineret, kan udstyret vælges omkring den nødvendige datatype, nøjagtighed, dækning, vægt, strømforbrug, installationsmetode og arbejdsmiljø.
Sansning Indsamler visuel, termisk, rumlig, miljømæssig eller anden opgavespecifik information fra operationsområdet.
Operation Tillader flyet at udføre en defineret fysisk funktion såsom sprøjtning, såning, løft, belysning eller kommunikation.
Analyse Behandler indsamlede data for at identificere foruddefinerede forhold, målinger eller mønstre, der kræver yderligere opmærksomhed.
Valg af nyttelast skal følge driftsmålet
Et nyttigt udgangspunkt er at definere det output, der kræves fra flyvningen. Hvis det forventede resultat er et billede i høj opløsning, kan et passende kamera med synligt lys være nok. Hvis målet involverer detektering af varmeforskelle, kan termisk billeddannelse være mere passende. Når der kræves nøjagtige tredimensionelle oplysninger, kan LiDAR give en mere passende datakilde.
Det samme princip gælder for driftsudstyr. Landbrugsarbejde kræver en anden nyttelastarkitektur end materialetransport eller miljøprøvetagning. At behandle alle nyttelaster som udskifteligt udstyr kan skabe undgåelige integrationsproblemer, fordi hver kategori har forskellige mekaniske og elektriske krav.
- Definer opgaven, inden du vælger udstyr.
- Bestem, hvilken type information eller fysisk handling, der kræves.
- Tjek nyttelastmassen i forhold til flyets kapacitet og fremdriftskrav.
- Gennemgå kravene til nyttelasteffekt med flyets elektriske system.
- Overvej monteringsposition, balance, dataforbindelser og vedligeholdelsesadgang.
NøgleprincipNyttelasten skal vælges omkring opgaven. Flyet, nyttelasten, kraftsystemet og monteringsstrukturen skal så koordineres som én driftskonfiguration.
Hvordan understøtter registrerings- og kortlægningssystemer industrielt arbejde?
Sensor- og kortlægningsudstyr giver informationslaget for mange industrielle UAV-applikationer. I stedet for udelukkende at stole på direkte observation fra jorden, kan operatører indsamle struktureret information fra steder, der er vanskelige, tidskrævende eller ineffektive at inspicere manuelt.
Forskellige sensorer producerer forskellige former for data. Kameraer med synligt lys giver billeder og video. Termisk udstyr identificerer temperaturmønstre. LiDAR genererer rumlige målinger og punktsky-data. Den passende teknologi afhænger af, hvad der skal observeres, og hvordan informationen vil blive brugt efter flyvningen.
| Udstyrstype | Primære data | Typiske industrielle anvendelser |
|---|---|---|
| Kamera med synligt lys | Billeder og video i høj opløsning | Infrastrukturinspektion, anlægsobservation, landbrugsovervågning, visuel dokumentation |
| Termisk billeddannelse | Temperaturfordeling og termiske mønstre | Kontrol af udstyrets tilstand, fotovoltaisk inspektion, vurdering af elektriske komponenter |
| LiDAR | Tredimensionelle rumlige målinger | Terrænkortlægning, bygningsmodellering, mineopmåling, flod- og lokalitetsmåling |
| Miljøsensor | Gas, støv, vand eller andre miljødata | Miljøovervågning, industrianlægsvurdering, feltdataindsamling |
Hvorfor forskellige sensorer ikke bare kan erstattes
Hver sensor måler en anden fysisk karakteristik. Et kamera med synligt lys kan vise udseendet af en komponent, men det giver ikke direkte temperaturoplysninger. Et termisk kamera kan vise et unormalt varmemønster, men det giver ikke nødvendigvis det samme niveau af visuelle detaljer som et højopløsningskamera.
LiDAR fungerer anderledes igen. Den måler rumlig information og kan producere tredimensionelle repræsentationer af terræn og strukturer. Dette gør det værdifuldt, når opgaven afhænger af geometri, afstand, højde, volumen eller overfladestruktur frem for kun visuelt udseende.
Kombination af flere datakilder
Nogle avancerede applikationer kombinerer flere sensortyper på et fly eller på tværs af flere flyvninger. For eksempel kan synlige billeder give visuel kontekst, mens termiske oplysninger fremhæver temperaturanomalier. Geometriske data kan derefter tilføje nøjagtige geometriske oplysninger til den samme inspektionsarbejdsgang.
Sådanne kombinationer kan forbedre fuldstændigheden af indsamlede oplysninger, men de skaber også yderligere integrationskrav. Flyet har brug for tilstrækkelig nyttelastkapacitet, kraft, monteringsplads, kommunikationsgrænseflader og flyvestabilitet til det kombinerede udstyr.
Hvornår er kameraer med synligt lys det rigtige valg?
Kameraer med synligt lys forbliver en af de mest anvendelige nyttelasttyper, fordi mange industrielle opgaver begynder med visuel information. Højopløselige billeder og video kan dokumentere tilstanden af strukturer, maskiner, landbrugsarealer, bygninger og andre fysiske miljøer.
Til infrastrukturarbejde kan detaljerede billeder hjælpe operatører med at inspicere synlige overfladeforhold fra en anden vinkel eller afstand. Industrielle faciliteter kan bruge luftfotos til at observere eksterne strukturer, tagområder, udstyrsplaceringer eller andre områder, som måske ikke er praktiske at undersøge kontinuerligt fra jorden.
Opløsningen skal matches til opgaven
Et kamera med højere opløsning kan fange flere visuelle detaljer, men opløsning bør overvejes sammen med flyvehøjde, synsfelt, bevægelse, belysning, opbevaringskrav og det faktiske inspektionsmål.
For eksempel kan en bred landbrugsobservationsopgave prioritere dækning og konsekvent billedoptagelse, mens en detaljeret strukturel inspektion kan kræve større billeddetaljer fra en tættere driftsafstand.
Video og stillbilleder tjener forskellige formål
Video kan give kontinuerlig visuel information under flyvning og kan være nyttig til dynamiske inspektionsarbejdsgange eller live observation. Stillbilleder kan give høje detaljerede registreringer til senere analyse, måling, sammenligning eller dokumentation.
Den passende billedbehandlingstilstand afhænger af opgaven. Nogle applikationer kan drage fordel af begge dele, især når operatører har brug for live situationsoplysninger, mens de også kræver detaljerede registreringer til senere gennemgang.
- Infrastruktur:Understøtter visuelle kontroller af udvendige overflader og strukturelle forhold.
- Industrielle faciliteter:Giver luftbilleder af tage, udstyrsområder og vanskeligt tilgængelige steder.
- Landbrug:Understøtter afgrødeobservation og visuel vurdering af markforhold.
- Generel dokumentation:Opretter gentagelige visuelle registreringer af definerede områder eller aktiver.
Monteringsstabilitet påvirker også billedkvaliteten
Et kamera af høj kvalitet kan ikke fuldstændig kompensere for en ustabil installation. Vibrationer fra motorer og roterende komponenter kan påvirke kvaliteten af de indsamlede billeder, især når opgaven kræver fine visuelle detaljer.
Kameramontering, flystruktur, vibrationskontrol, flyveadfærd og driftshastighed bør derfor betragtes under ét. En nyttelast er kun nyttig, når de indsamlede data er tilstrækkelig klare til den tilsigtede analyse.
Hvordan afslører termisk billedbehandling forhold, som kameraer kan gå glip af?
Termisk billeddannelse giver en anden type information end konventionel visuel fotografering. I stedet for primært at stole på synligt lys, registrerer termiske sensorer variationer i infrarød stråling forbundet med overfladetemperatur.
Dette kan gøre termisk udstyr nyttigt, når et aktivs tilstand er relateret til varmefordeling. En elektrisk komponent, der fungerer unormalt, kan forårsage en lokal temperaturstigning. En solcelleinstallation kan vise temperaturforskelle på tværs af moduler. Industrielt udstyr kan også producere termiske mønstre, der giver yderligere information under inspektion.
Termiske data tilføjer endnu et lag af inspektion
Visuel og termisk information kan supplere hinanden. Et synligt billede kan vise det fysiske udseende af en komponent, mens et termisk billede kan vise, om en del af den komponent har et andet temperaturmønster.
Dette gør termisk udstyr særligt nyttigt, når problemet ikke kan identificeres pålideligt gennem udseende alene. Termiske aflæsninger skal dog stadig fortolkes i henhold til udstyr, miljø, overfladekarakteristika og måleforhold.
Strøminfrastruktur
Termisk billeddannelse kan hjælpe med at identificere temperaturforskelle i elektriske komponenter og andet udstyr, hvor unormal varme kan kræve yderligere inspektion.
Fotovoltaiske anlæg
Temperaturmønstre på tværs af solcellemoduler kan give yderligere information under luftinspektionsarbejdsgange.
Industrielle maskiner
Termiske billeder kan supplere visuel inspektion, når udstyrets tilstand er forbundet med unormal varmeudvikling.
Kombineret inspektion
Synlige og termiske sensorer kan bruges sammen, når både fysisk udseende og temperaturadfærd skal evalueres.
Miljøforhold har stadig betydning
Termisk billeddannelse fungerer ikke uafhængigt af det omgivende miljø. Vejr, overfladeegenskaber, måleafstand og varmeudveksling kan påvirke, hvad sensoren observerer.
Af denne grund bør termisk inspektion have klart definerede driftsbetingelser og fortolkningsmetoder. Nyttelasten leverer dataene, mens inspektionsarbejdsgangen bestemmer, hvordan disse data skal evalueres.
Hvornår bør LiDAR overvejes til UAV-kortlægning?
LiDAR bliver værdifuld, når opgaven afhænger af nøjagtig rumlig information frem for visuel fremtoning alene. Det kan indsamle afstandsmålinger og generere punktsky-data, der understøtter tredimensionelle repræsentationer af terræn, strukturer og andre miljøer.
Dette gør LiDAR velegnet til applikationer som minemåling, bygningsmodellering, terrænkortlægning, konstruktionsmåling og flod- eller stedundersøgelser.
Tredimensionel information ændrer arbejdsgangen
Traditionelle fotografier giver todimensionel billedinformation. LiDAR tilføjer dybde- og afstandsmålinger, hvilket gør det muligt for software at rekonstruere rumlige forhold inden for det undersøgte område.
For en bygning kan dette være med til at skabe en tredimensionel model. For terræn kan det give højdeoplysninger. For en mine eller industriplads kan den understøtte målinger af overflader, skråninger og rumlige forhold.
| Opgave | Nyttigt rumligt output | Potentiel anvendelse |
|---|---|---|
| Terrænundersøgelse | Højde- og overfladeinformation | Kortlægning af lokaliteter, terrænanalyse, ruteplanlægning |
| Bygningsmodellering | Tredimensionelle strukturdata | Digital modellering og dimensionsanalyse |
| Mine kortlægning | Overfladegeometri og rumlige mål | Opmåling og webstedsdokumentation |
| River Survey | Rumlig og terræninformation omkring vandveje | Pladsmåling og miljøvurdering |
LiDAR kræver passende flyveplanlægning
Datakvaliteten afhænger ikke kun af selve sensoren, men også af flyvevej, operationshøjde, flyets stabilitet, miljøforhold og databehandlingsmetoder.
Flyet skal opretholde en passende flyvetilstand, så sensoren kan indsamle konsistente rumlige målinger. De resulterende data skal derefter behandles til det format, der kræves af projektet, såsom punktskyer, terrænmodeller eller tredimensionelle strukturer.
Når disse elementer er koordineret, kan LiDAR give et mere detaljeret rumligt overblik over områder, hvor manuel måling ville være vanskelig eller ineffektiv.
Hvordan kan funktionelt udstyr udvide UAV-kapaciteten?
Ikke enhver nyttelast er designet til at indsamle information. Nogle er designet til at udføre en fysisk operation eller understøtte en defineret arbejdsgang på jorden.
Landbrugsdistributionsudstyr, materialeløftesystemer, belysningsmoduler og kommunikationsudstyr er eksempler på funktionelle nyttelastkategorier. De ændrer UAV'ens rolle fra en observationsplatform til et opgaveorienteret luftværktøj.
Landbrugssprøjtning og såning
Landbrugsudstyr kan omfatte præcisionssprøjtesystemer, materialefordelingskasser og såudstyr. Disse systemer er designet omkring kontrolleret distribution frem for simpel transport af en container.
Flyet skal tage højde for nyttelastmassen, væske- eller materialevolumen, fordelingsmekanisme, effektbehov og driftsmønster. Ensartet anvendelse afhænger af både nyttelastmekanismen og den måde, flyet betjenes på.
Materialeløft og transport
Materialehåndteringsudstyr kan tillade et fly at flytte letvægtsværktøjer, komponenter eller vedligeholdelsesmaterialer til steder, der kan være svære at nå direkte fra jorden.
Den mekaniske struktur skal understøtte den tilsigtede belastning, samtidig med at flyet holdes afbalanceret. Belastningsplacering, fastgørelsespunkter, strukturel styrke og frigørelses- eller håndteringsmekanismer skal alle overvejes, når konfigurationen udvikles.
Lys- og kommunikationsudstyr
Højintensitetsbelysning kan understøtte inspektion om natten, vedligeholdelse og andre driftsforhold med svagt lys. Kommunikationsudstyr kan give taletransmission i realtid, når operatører skal kommunikere med personer, der befinder sig væk fra den normale kontrolposition.
Disse nyttelast viser, hvorfor flyet skal betragtes som et komplet system. Belysning tilføjer elektrisk efterspørgsel. Kommunikationsudstyr tilføjer elektriske og datakrav. Løfteudstyr ændrer den strukturelle belastning. Landbrugsudstyr påvirker flymassen under hele driften.
Sprøjtning og såning Kombinerer kontrolleret materialedistribution med en flyplatform, der er egnet til landbrugsdrift.
Materialehåndtering Bruger dedikerede strukturer til at understøtte transport af letvægtsværktøj og materialer til udvalgte steder.
Lys & Kommunikation Tilføjer belysnings- eller talekommunikationsfunktioner til specifikke inspektions-, vedligeholdelses- og operationelle arbejdsgange.
Funktionelle nyttelast kræver mere end monteringsplads
En nyttelast, der udfører en fysisk funktion, kan skabe dynamiske belastninger under drift. En sprøjteanordning ændrer sin masse, efterhånden som materialet forbruges. En løfteanordning ændrer flyets belastning, når en genstand tages op eller slippes.
Disse ændringer betyder, at udviklere skal evaluere driftssekvensen i stedet for kun den statiske nyttelastvægt. Mekanisk struktur, fremdriftsevne, kontrolrespons, batterikapacitet og tyngdepunkt kan alle blive påvirket.
Hvordan kan UAV'er understøtte miljøovervågning?
Miljømæssige nyttelaster gør det muligt for fly at indsamle information fra industriområder, vandveje, landbrugsområder og andre steder, hvor distribueret måling er påkrævet.
Afhængigt af udstyret kan en UAV bære gasdetektionssensorer, støvovervågningsenheder, vandprøveudtagningsudstyr eller andre specialiserede sensorer. Flyet giver mobilitet, mens nyttelasten sørger for målefunktionen.
Overvågning af gas- og luftkvalitet
Gasdetektionsudstyr kan indsamle information på udvalgte positioner omkring industrianlæg eller andre områder, hvor luftforholdene skal evalueres. Luftmobilitet kan hjælpe operatører med at inspicere flere steder uden fysisk at gå ind i hvert område.
For pålidelig overvågning skal sensoren betjenes i henhold til dens specificerede måleforhold. Højde, luftstrøm, sensorrespons, prøvetagningsmetode og flyvevej kan påvirke de indsamlede data.
Prøvetagning af vandkvalitet
Vandprøveudtagningsudstyr kan bruges, hvor prøver eller målinger skal indsamles fra udvalgte positioner langs floder, reservoirer eller andre vandområder. Flyet kan nå steder, der kan være ubelejlige at få adgang til direkte fra kysten.
Nyttelastdesignet skal tage højde for prøveudtagningsmetoden, containerkapaciteten, fastgørelsesstrukturen og interaktionen mellem flyet og vandmiljøet.
Støv- og partikelovervågning
Luftbåret måleudstyr kan også understøtte overvågning af støv eller andre partikelforhold. Målet er ikke blot at indsamle en aflæsning, men at skabe en gentagelig måleproces på tværs af definerede lokationer og driftsforhold.
- Definer den miljøparameter, der skal måles.
- Vælg en sensor, der matcher det nødvendige måleområde og anvendelse.
- Planlæg flyveveje og prøvetagningspositioner omkring overvågningsmålet.
- Overvej vejr, luftstrøm, temperatur og andre miljøvariabler.
- Definer, hvordan indsamlede data vil blive opbevaret, behandlet og fortolket.
Datakvaliteten betyder nogetEn sensor kan kun producere nyttig information, når dens driftsbetingelser, installation, prøveudtagningsmetode og databehandlingsarbejdsgang er korrekt koordineret.
Hvordan forbedrer intelligent analyse brugen af nyttelast?
Indsamling af data er kun en del af en inspektionsarbejdsgang. Efterhånden som billed- og sensordatasæt bliver større, kan automatiseret analyse hjælpe operatører med at identificere foruddefinerede forhold mere effektivt.
AI-baserede billedanalysemoduler kan bruges sammen med egnede kameraer til at identificere forhold som f.eks. overfladerevner, synlige linjeskader, udstyrsanomalier eller foruddefinerede visuelle uregelmæssigheder. Målet er at omdanne rå billeddata til information, der kan understøtte inspektionsbeslutninger.
Fra billedsamling til tilstandsgenkendelse
I en konventionel inspektionsarbejdsgang kan en flyvning generere et stort antal billeder, som senere skal gennemgås manuelt. Et intelligent analysemodul kan behandle de indsamlede billeder og flagområder, der matcher foruddefinerede genkendelseskriterier.
Dette eliminerer ikke behovet for menneskelig gennemgang. I stedet kan det hjælpe med at organisere store mængder inspektionsdata og rette opmærksomheden mod billeder eller steder, der kræver nærmere undersøgelse.
Analyse i realtid og efter flyvning
Afhængigt af systemarkitektur kan analyse finde sted under flyvning eller efter dataindsamling. Realtidsbehandling kan give hurtigere information, når der kræves øjeblikkelige beslutninger. Post-flight-behandling kan understøtte mere detaljeret analyse ved hjælp af større datasæt og yderligere computerressourcer.
Dataindsamling
Sensoren optager billeder eller målinger i henhold til flyveplanen og opgavekravene.
Datascreening
Systemet behandler indsamlet information og identificerer foruddefinerede mønstre eller forhold.
Resultatorganisation
Potentielle problemer kan grupperes efter placering, udstyr, billede eller andre projektdefinerede kriterier.
Menneskelig verifikation
Operatører kan gennemgå markerede oplysninger og afgøre, om yderligere inspektion er påkrævet.
Integration bestemmer praktisk anvendelighed
Et intelligent modul har brug for adgang til passende billeddata, tilstrækkelige computerressourcer, kompatible grænseflader og passende montering. Flyet skal også opretholde en flyvetilstand, der gør det muligt for sensoren at indsamle nyttig information.
Som følge heraf bør AI-funktionalitet ikke betragtes separat fra kameraet, flyet, datalinket, strømsystemet og behandlingsarbejdsgangen. Den praktiske værdi kommer fra, hvordan disse dele arbejder sammen.
Hvad skal overvejes ved integration af nyttelastudstyr?
Nyttelastintegration begynder med mekanisk kompatibilitet, men strækker sig til elektriske, strukturelle, kontrol-, termiske og dataovervejelser. En nyttelast kan fungere korrekt på en laboratoriebænk og stadig kræve ændringer, før den kan fungere pålideligt på et fly.
Vægt og tyngdepunkt
Nyttelastmassen bidrager direkte til flyets samlede driftsvægt. Endnu vigtigere er det, at placeringen af den masse påvirker flyets tyngdepunkt.
En nyttelast monteret langt fra flyets centrum kan give en anden effekt end en monteret tæt på den, selv når de to nyttelaster har samme masse. Monteringsposition bør derfor tages i betragtning ved konstruktionsdesign.
Krav til strøm
Nogle nyttelaster har relativt lavt elektrisk behov, mens andre kan kræve betydelig strøm. Belysningssystemer, drevne mekanismer, computermoduler og visse sensorer kan alle føje til flyets elektriske belastning.
Flyets batteri og strømfordelingssystemet skal tage højde for dette yderligere krav. Ellers kan nyttelasten påvirke betjeningsadfærden for hele platformen.
Montering og vibration
Monteringsstrukturen skal holde nyttelasten sikker og samtidig begrænse unødvendig bevægelse. For kameraer og andre præcisionssensorer kan vibrationer påvirke datakvaliteten. For funktionelt udstyr kan strukturel bevægelse påvirke nøjagtigheden af den fysiske operation.
Data- og kommunikationsgrænseflader
Moderne nyttelast kan generere store billedfiler, live video, sensormålinger eller anden struktureret information. Kommunikationsarkitekturen skal derfor understøtte det nødvendige dataflow mellem nyttelasten, flyet, jordudstyret eller det indbyggede behandlingssystem.
| Integrationsområde | Nøglespørgsmål | Potentiel indvirkning |
|---|---|---|
| Vægt | Kan flyet understøtte hele nyttelastmassen? | Påvirker den samlede flybelastning og fremdriftsbehov |
| Tyngdepunkt | Hvor er nyttelasten placeret? | Kan påvirke flyets balance og flyveadfærd |
| Magt | Hvor meget strøm kræver udstyret? | Ændrer den samlede elektriske belastning og batterikrav |
| Montering | Hvordan er udstyret fastgjort og stabiliseret? | Påvirker strukturel integritet, vibrationer og datakvalitet |
| Datagrænseflade | Hvordan overføres eller opbevares information? | Bestemmer kommunikations- og behandlingskrav |
| Opretholdelse | Kan udstyret tilgås og udskiftes effektivt? | Påvirker servicevenlighed og betjeningskomfort |
Integration bør gennemgås før produktion
Det er normalt nemmere at løse grænsefladeproblemer, før flystrukturen og nyttelastmonteringssystemet er færdiggjort. Tegninger, udstyrsdimensioner, stikplaceringer, strømspecifikationer, monteringspunkter og driftskrav giver et nyttigt teknisk grundlag.
Når disse detaljer er defineret tidligt, kan strukturelle dele og elektriske grænseflader udvikles omkring udstyret i stedet for at modificeres gentagne gange senere.
Hvordan skal købere vælge den rigtige konfiguration?
Valg af nyttelast bør være baseret på den faktiske opgave og den komplette UAV-konfiguration. En teknisk avanceret sensor kan stadig være uegnet, hvis den er for tung, bruger for meget strøm, ikke kan monteres korrekt eller producerer data, der ikke matcher den tilsigtede arbejdsgang.
Start med output
Definer, hvad operatøren har brug for efter flyvningen. Er målet et billede i høj opløsning, et temperaturkort, en tredimensionel model, en miljømåling, en fysisk operation eller en kombination af flere output?
Dette spørgsmål indsnævrer udstyrskategorien, før mere detaljerede specifikationer overvejes.
Gennemgå flygrænserne
Tjek maksimal nyttelastmasse, monteringsplads, tilgængelig effekt, flydimensioner, flyveadfærd og eventuelle restriktioner pålagt af den eksisterende struktur.
Overvej driftsmiljøet
Temperatur, støv, fugtighed, vibrationer, vind, belysning, terræn og driftshøjde kan alle påvirke udstyrets ydeevne. Nyttelasten skal være egnet til de forhold, hvor den faktisk vil blive brugt.
Evaluer dataarbejdsgangen
Sensorvalg bør omfatte hele informationskæden. Overvej, hvordan data vil blive fanget, gemt, transmitteret, behandlet, gennemgået og arkiveret.
- Opgave:Hvilken fysisk operation eller information er påkrævet?
- Masse: What is the complete weight of the equipment and accessories?
- Magt:Hvilket elektrisk input kræves under normal drift?
- Dimensioner:Hvilken monteringsplads er tilgængelig på flyet?
- Miljø:Hvilke temperatur-, vibrations-, lys- og vejrforhold forventes?
- Data:Hvilke oplysninger skal indsamles, og hvordan vil de blive behandlet?
| Udvælgelsesfaktor | Hvad skal defineres | Hvorfor det betyder noget |
|---|---|---|
| Anvendelse | Inspektion, kortlægning, landbrug, overvågning, transport eller en anden opgave | Bestemmer den grundlæggende nyttelastkategori |
| Nyttelastmasse | Samlet udstyr og monteringsvægt | Skal matche fly og fremdriftsevne |
| Magt | Spænding og forventet elektrisk behov | Skal være kompatibel med UAV-strømsystemet |
| Montering | Fysisk grænseflade og udstyrsposition | Påvirker struktur, stabilitet og vedligeholdelse |
| Dataoutput | Billeder, termisk information, punktskyer, sensoraflæsninger eller driftsresultater | Bestemmer downstream-behandlingsarbejdsgangen |
Hvordan udvikler nyttelastsystemer sig til industrielle applikationer?
Udviklingen af UAV-nyttelastteknologi er i stigende grad fokuseret på fire praktiske retninger: mindre udstyr, større sansepræcision, mere intelligent databehandling og tættere integration med flyet.
Miniaturisering kan tillade, at nyttigt udstyr installeres på mindre fly, eller at flere enheder kan kombineres på én platform. Reduceret størrelse kan også forenkle mekanisk integration, når installationspladsen er begrænset.
Højere sansepræcision
Industrielle opgaver kræver ofte mere end generel visuel information. Detaljeret inspektion, temperaturanalyse, tredimensionel måling og miljøovervågning afhænger alle af sensorer, der kan producere data passende til målopgaven.
Højere præcision er derfor ikke en isoleret specifikation. Den skal forbindes til den nødvendige målemetode, driftsafstand, flystabilitet og databehandlingsarbejdsgang.
Større intelligens
Efterhånden som sensorer genererer mere information, bliver automatiseret analyse mere og mere nyttig. AI-baseret genkendelse kan hjælpe med at identificere foruddefinerede mønstre i store billedsæt, organisere inspektionsdata og fremhæve områder, der fortjener yderligere gennemgang.
Denne udvikling ændrer nyttelastens rolle fra en passiv dataindsamler til en aktiv del af informationsarbejdsgangen.
Dybere systemintegration
Næste udviklingstrin er ikke blot at tilføje mere udstyr. Det integrerer fly, nyttelast, fremdrift, batteri, struktur, kommunikationsgrænseflader og behandlingssystemer, så de fungerer som én koordineret platform.
Dette er især vigtigt for tilpassede industrielle applikationer. En specialiseret nyttelast kan påvirke batterikravene. Batteriskift kan påvirke flymassen. Strukturelle ændringer kan påvirke nyttelastmontering. Yderligere databehandling kan ændre strømbehovet. Design på systemniveau hjælper med at holde disse relationer på linje.
Miniaturisering Mindre udstyr kan forenkle installationen og skabe mere fleksibilitet til kompakte flyplatforme.
Højere præcision Forbedrede sensorer kan give mere detaljerede visuelle, termiske, rumlige eller miljømæssige oplysninger.
Intelligent behandling Automatiseret analyse kan hjælpe med at konvertere store mængder af indsamlede data til prioriterede inspektionsoplysninger.
Industrielle UAV'er bliver mere applikationsspecifikke
Værdien af et professionelt fly afhænger i stigende grad af, hvor godt det passer til den opgave, det er indsat til. En platform designet omkring inspektionskrav kan have andre strukturelle og elektriske prioriteter end en platform designet til landbrug eller materialehåndtering.
Det betyder, at udvikling af nyttelast og udvikling af fly bliver stadig mere forbundet. I stedet for først at vælge et generisk fly og tilføje udstyr bagefter, kan projekthold definere driftsopgaven og udvikle det komplette system omkring det.
SystemperspektivFremtidig udvikling vil sandsynligvis fokusere mindre på flyet som en isoleret flyvende maskine og mere på forholdet mellem flyet, nyttelast, strømsystem, databehandling og specifik industriel arbejdsgang.
Ofte stillede spørgsmål
Hvilke typer nyttelastudstyr kan bruges med industrielle UAV'er?
Fælles kategorier omfatter kameraer med synligt lys, termiske billedsystemer, LiDAR, landbrugssprøjte- og såudstyr, udstyr til materialehåndtering, miljøsensorer, belysningssystemer, kommunikationsmoduler og intelligent billedanalyseudstyr. Det passende valg afhænger af driftsopgaven.
Hvordan vælger jeg mellem et kamera med synligt lys og termisk billedbehandling?
Et kamera med synligt lys er velegnet, når opgaven hovedsageligt afhænger af overfladens udseende, billeder eller video. Termisk billeddannelse er nyttig, når temperaturforskelle eller varmemønstre er vigtige. Nogle inspektionsarbejdsgange kan bruge begge dele til at indhente supplerende information.
Hvornår skal LiDAR bruges i stedet for et konventionelt kamera?
LiDAR bør overvejes, når projektet kræver tredimensionelle rumlige målinger, terræninformation, højdedata eller strukturel modellering. Et konventionelt kamera giver visuel information, mens LiDAR tilføjer muligheder for afstand og rumlig måling.
Kan en UAV bære flere nyttelastsystemer?
Det kan være muligt, når flyet har tilstrækkelig nyttelastkapacitet, fysisk installationsplads, tilgængelig strøm, passende strukturel støtte og kompatible datagrænseflader. Flere nyttelaster bør evalueres sammen, fordi deres kombinerede vægt og effektbehov påvirker flyets konfiguration.
Hvilke faktorer påvirker integration af nyttelast?
Vigtige faktorer omfatter nyttelastvægt, dimensioner, tyngdepunkt, monteringsmetode, strømkrav, vibrationer, datagrænseflader, miljøforhold og vedligeholdelsesadgang. Disse karakteristika bør gennemgås, før den endelige flykonfiguration bekræftes.
Kan nyttelastudstyr tilpasses til en specifik UAV?
Projektspecifikke konfigurationer kan udvikles omkring definerede udstyrsdimensioner, monteringskrav, effektkarakteristika og driftsbetingelser. Graden af tilpasning afhænger af applikationen og de tekniske parametre, der kræves af flyet.
Hvordan kan intelligent billedanalyse bruges med UAV-udstyr?
Egnede AI-baserede moduler kan analysere indsamlede billeder og identificere foruddefinerede forhold, såsom overfladerevner, synlige linjeskader, udstyrsanomalier eller andre specificerede mønstre. Resultaterne kan hjælpe med at organisere store datasæt og rette opmærksomheden mod områder, der kræver yderligere gennemgang.
Er nyttelastsystemer velegnede til landbrugsapplikationer?
Ja. Landbrugsudstyr kan omfatte sprøjte- og såsystemer designet til kontrolleret materialefordeling. Nyttelastkonfigurationen skal matche flyets driftsbelastning, tilgængelig effekt, tank- eller materialekapacitet og anvendelseskrav.
Kan UAV-nyttelast understøtte miljøovervågning?
Ja. UAV'er kan bære udstyr til gasdetektion, støvovervågning, vandprøvetagning og andre miljømålinger. Sensoren, flyvevejen, prøvetagningsmetoden og miljøforholdene bør alle overvejes, når overvågningsarbejdsgangen udvikles.
Hvad skal defineres, før man diskuterer en tilpasset nyttelastløsning?
Nyttige oplysninger omfatter den påtænkte opgave, nyttelastdimensioner, totalvægt, påkrævet effekt, monteringsgrænseflade, datakrav, driftsmiljø, forventede flyveforhold og eventuelle specifikke mål- eller driftskrav.
Planlæg en nyttelastkonfiguration til din UAV
Del den påtænkte anvendelse, udstyrsdimensioner, nyttelastvægt, effektkrav, monteringsforhold eller sansningsmål for at starte en fokuseret teknisk diskussion.
kontakt os for at drøfte dine krav til nyttelast